Adanomy VLA
Планирование движения с VLA
Исследуем модели, которые связывают восприятие дорожной обстановки с планированием движения.
Исследовательский проект
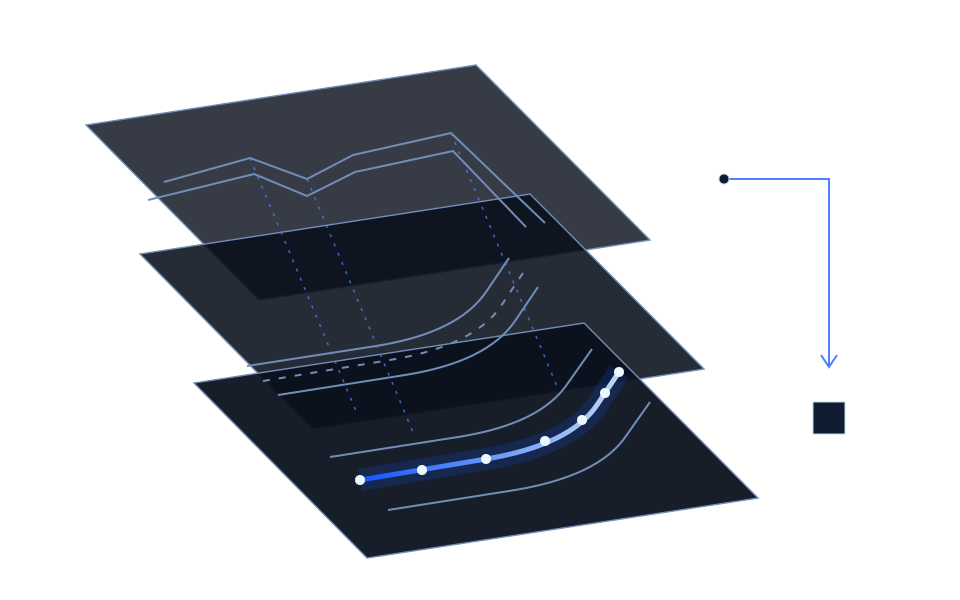
Как связать понимание дорожной обстановки с планированием движения?
Изучаем возможности моделей vision-language-action для автономного транспорта. Нас интересует, как такие модели могут учитывать дорожную ситуацию и помогать системе выбирать дальнейшие действия.
Что исследуем
- Понимание дорожной обстановки и поведения участников движения.
- Выбор действий в различных дорожных ситуациях.
- Оценка поведения моделей в задачах автономного движения.
Текущий этап
Проект находится на исследовательском этапе. Изучаем возможности подхода для задач автономного движения.
VLA · Автономный транспорт · Исследования
Хотите обсудить проект или исследовательское сотрудничество — напишите нам.
hello@adanomy.com